Autonomes Fahrzeug
Entwicklung eines mobilen Robotik Fahrzeugs mit autonomer Navigation
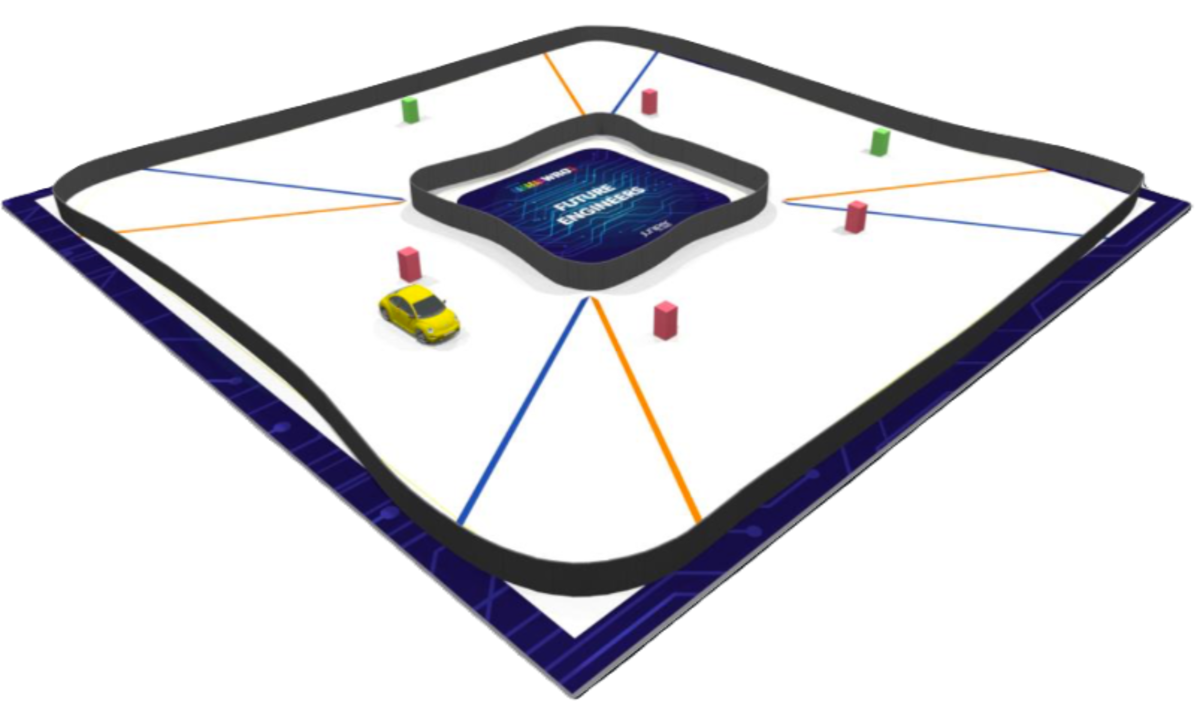
Im Rahmen dieser Diplomarbeit wurde ein autonomes Fahrzeug entwickelt, das eine definierte Teststrecke selbstständig befahren und auf unterschiedliche Umgebungsbedingungen reagieren kann. Im Mittelpunkt stehen die autonome Fortbewegung, die Erkennung farbiger Streckenmarkierungen und Hindernisse sowie die Überwachung des Abstands zu Begrenzungswänden.
Motivation
Die Robotik fasziniert mich bereits seit längerer Zeit. Besonders spannend finde ich das Zusammenspiel verschiedener Technischer Komponenten und die Möglichkeit, eigene Ideen in einem funktionsfähigen System umzustetzen. Mit dieser Diplomarbeit konnte ich mein Interesse an autonomen Fahrzeugen und Embedded Systems vertiefen und gleichzeitig das während meiner Weiterbildung erworbene Wissen in einem praktischen Entwicklungsprojekt anwenden.
Ausgangslage und Zielsetzung
Autonome mobile Roboter gewinnen in verschiedenen technischen Anwendungsbereichen zunehmend an Bedeutung. Ihre Fähigkeit, die Umgebung zu erfassen und selbständig auf Veränderungen zu reagieren, bildet die Grundlage für zahlreiche Anwendungen in Industrie, Logistik und Transportwesen.
Die Diplomarbeit verfolgt das Ziel, ein funktionsfähiges Gesamtsystem aus Mechanik, Elektronik und Software zu realisieren. Dazu werden die erforderlichen Hardwarekomponenten ausgewählt, integriert und durch eine eigenständig entwickelte Fahrzeugsteuerung miteinander verbunden.
Technische Umsetzung
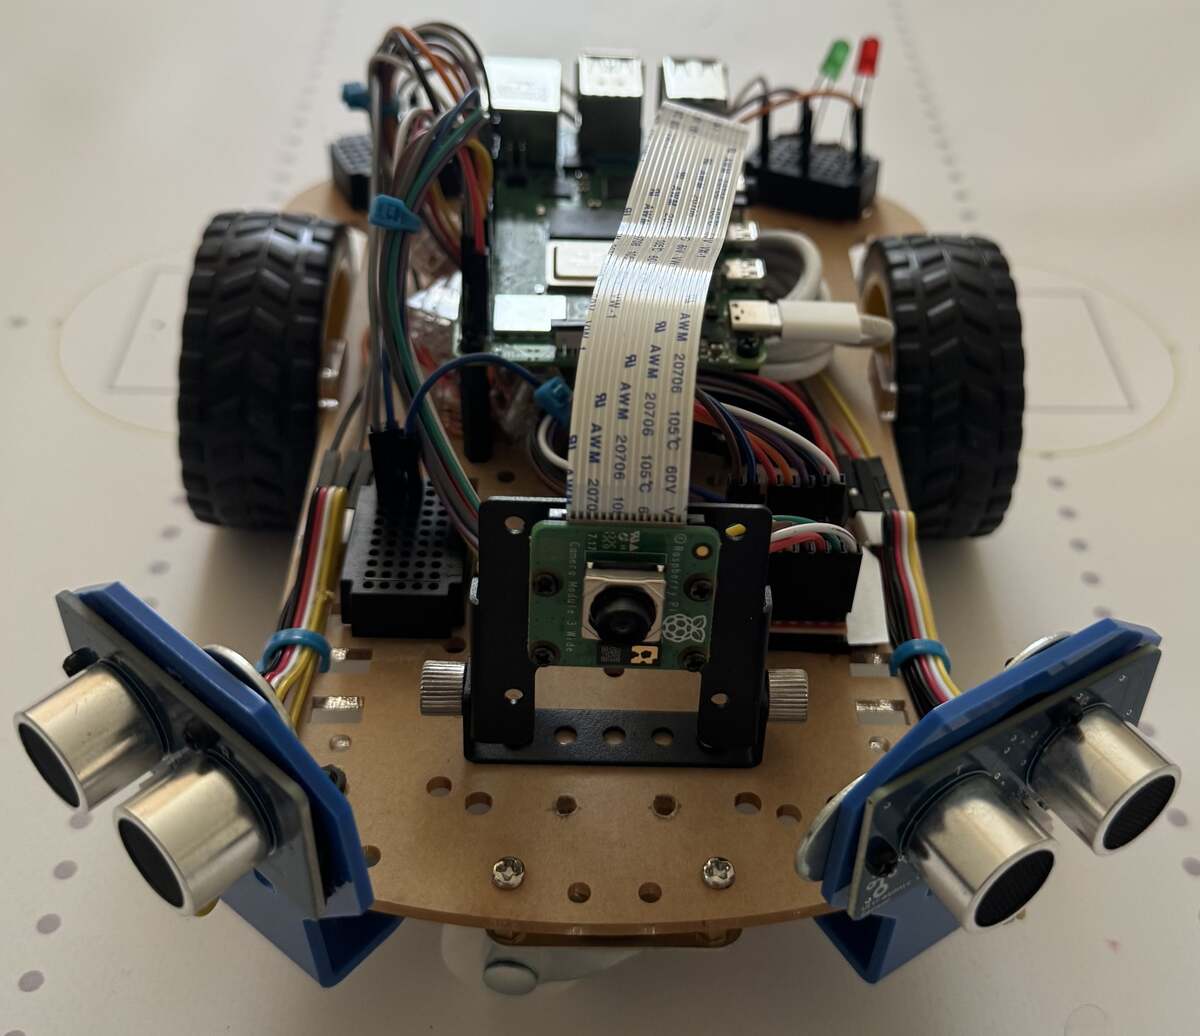
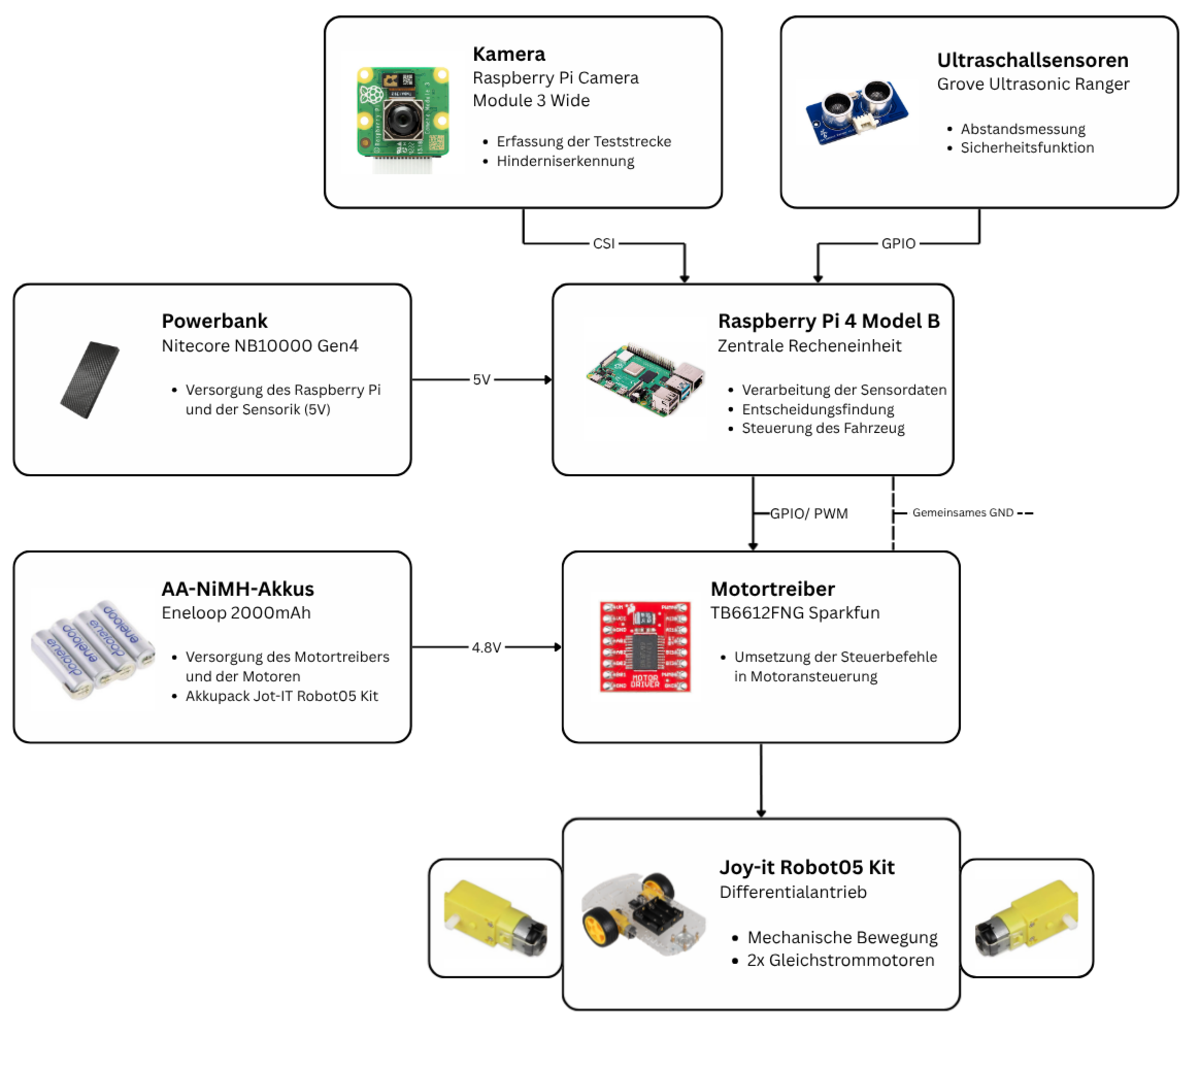
Als zentrale Recheneinheit dient ein Raspberry Pi 4. Eine Kamera erkennt farbige Markierungen und Hindernisse, während zwei Ultraschallsensoren die Abstände zu den Begrenzungswänden erfassen. Die Fortbewegung erfolgt über zwei unabhängig angesteurte Gleichstrommotoren.
Die Fahrzeugsoftware wurde mit Python entwickelt und modular aufgebaut. Eine zustandsbasierte Steuerung koordiniert die einzelnen Fahrzeugfunktionen und verarbeitet die erkannten Ereignisse.
Die praktische Umsetzung umfasst den mechanischen Aufbau, die elektrische Verdrahtung und die Inbetriebnahme der Hardware. Anschliessend wurden die einzelnen Fahrzeugfunktionen schrittweise entwicklet, getestet und zu einen funktionsfähigen Gesamtsystem zusammengeführt.
GitHub-Repository
Der vollständige Python-Quellcode sowie ergänzende technische Dokumentationen, Hardwaretests und weitere Projektunterlagen sind im öffentlich zugänglichen GitHub-Repository verfügbar.
https://github.com/markostam99/Diplomarbeit-Autonomes-Fahrzeug


Fazit
Im Zuge dieser Diplomarbeit konnte ein funktionfähiges autonomes Fahrzeug entwickelt werden. Die praktische Umsetzung und Validierung zeigen das erfolgreiche Zusammenspiel von Mechanik, Elektronik, Sensorik und Software.
Besonders die schrittweise Entwicklung und Erprobung der einzelnen Fahrzeugfunktionen ermöglichte es, technische Zusammenhänge besser zu verstehen und die gewonnenen Erkenntnisse unmittelbar in die weitere Entwicklung einfliessen zu lassen.
Ausblick
Die modulare Hardware- und Softwarearchitektur bildet eine Grundlage für zukünftige Erweiterungen. Denkbare Weiterentwicklungen umfassen eine situationsabhängige Hindernisumafhrung, eine präzisere Erfassung der Fahrzeugbewegung sowie zusätzliche Funktionen zur Verbesserung der autonomen Navigation.

Marko Stamenkovic
Ich bin gelernter Elektroinstallateur EFZ und arbeite als Systemtechniker in der Gebäudeautomation. Besonders interessieren mich Programmierung, Embedded Systems und das Zusammenspiel von Hard- und Software.
marko.stamenkovic@edu.teko.ch
+41 76 390 64 35